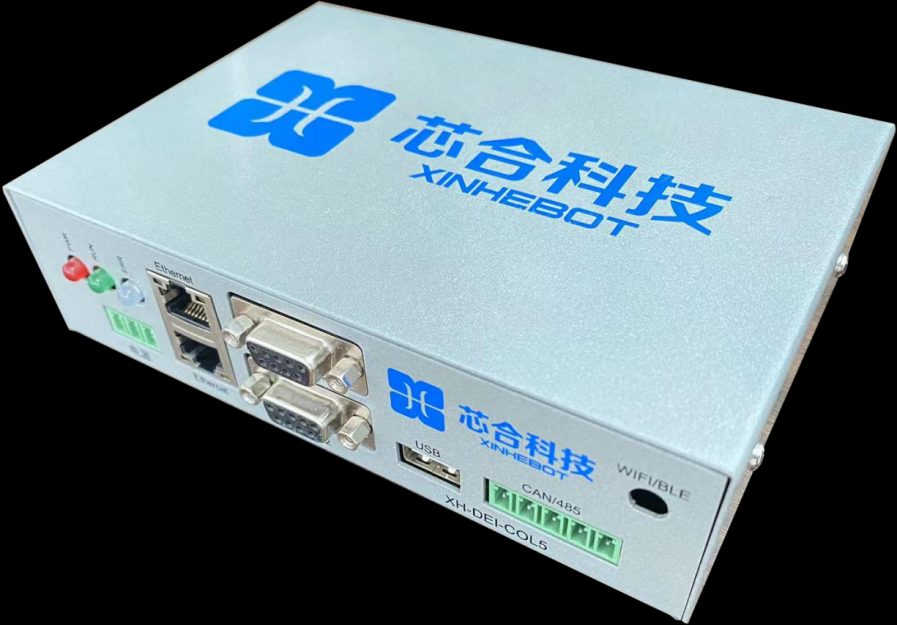
总线机械臂控制系统 XH-DEI-COL5
EtherCAT 总线运动控制器,最高 16 轴同步插补,支持单控制器双机协作。
产品概述
串联机械臂控制系统是一款总线通讯的运动控制器,可用于控制六轴及最多16 轴伺服系统。它支持点位和连续轨迹,多轴同步,直线、圆弧、螺旋线、空间直线插补等运动模式。XH-DEI-COL5 串联机械臂控制系统可以自由设定加减速、S 型曲线平滑等参数,协助用户设计出最适合机械结构的运动规划。
串联机械臂控制系统可支持异构多机协作,或最多 16 轴同步运动和插补计算,支持串联多关节等标准构型机器人,还可定制开发并联型关节等结构的机器人。
具备弧焊,氩弧焊,激光焊,电阻焊(点焊),喷涂,码垛等多种通用工艺,并可根据用户需求进行定制工艺开发。
芯合控制系统已经在众多产业中的工业机器人设备上实际长年应用,其可靠性与稳定性值得客户信赖。
功能特点
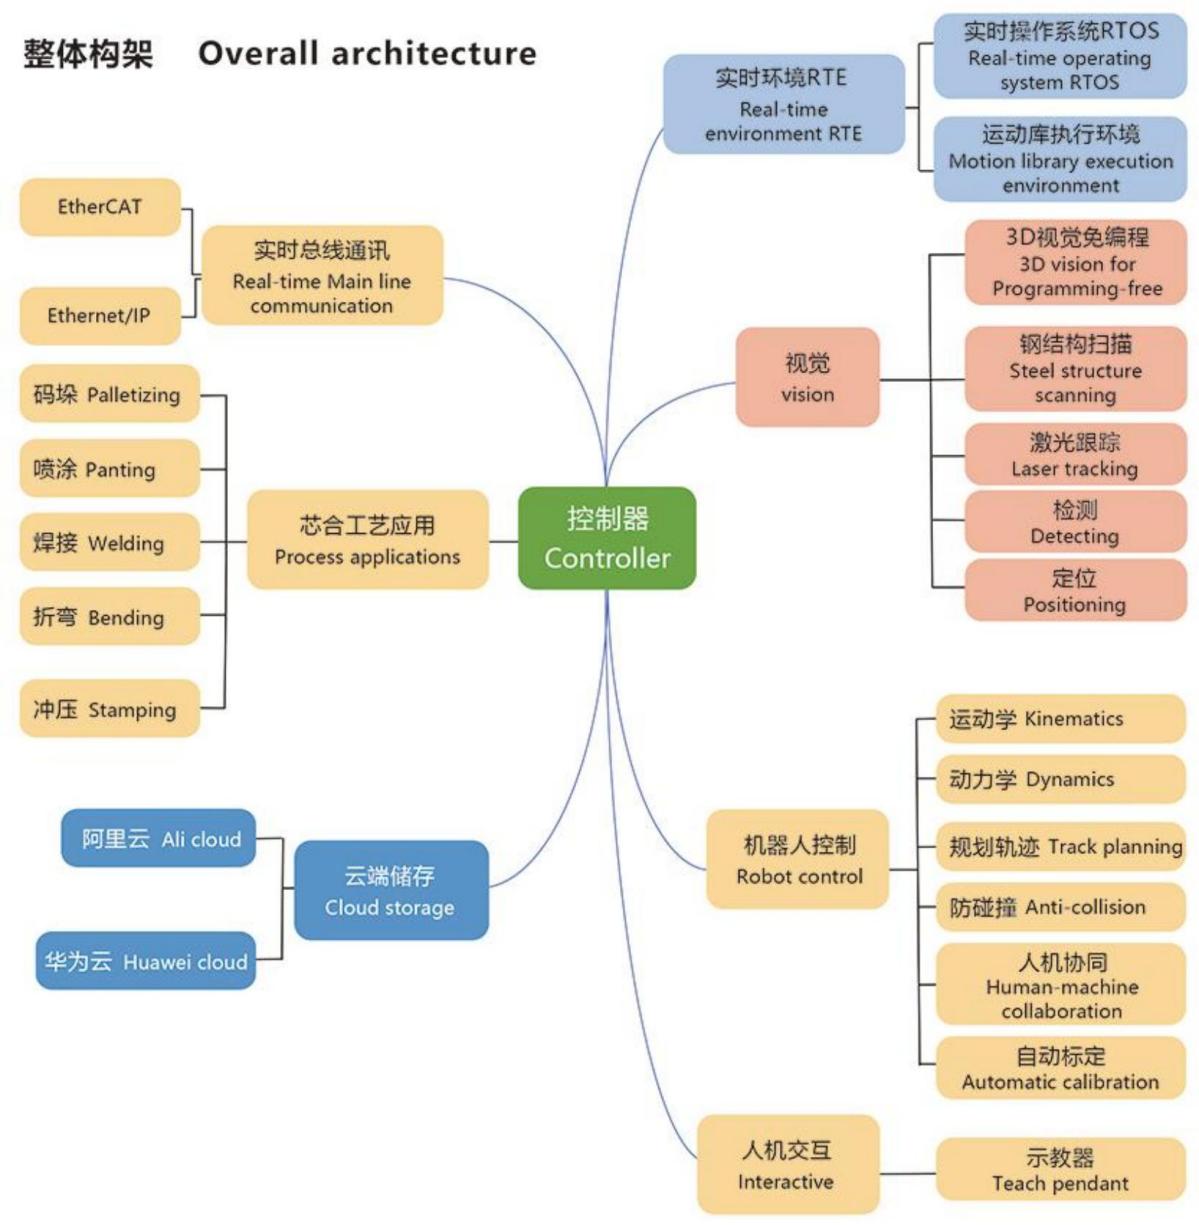
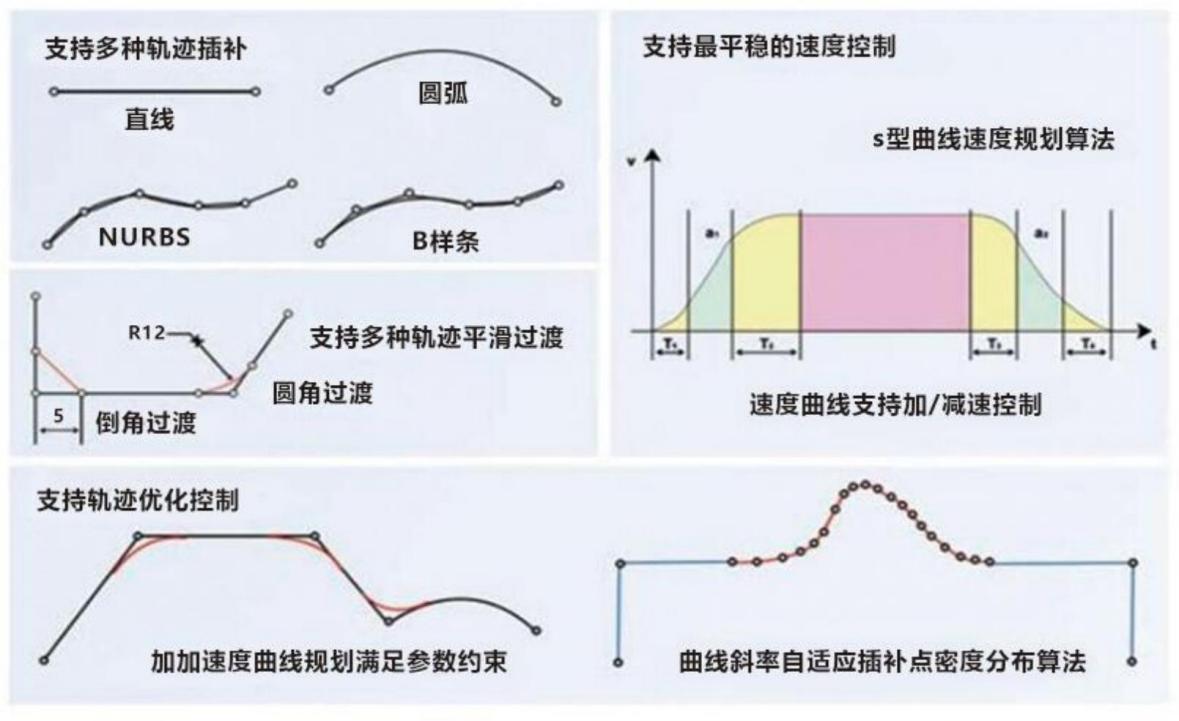
串联机械臂控制系统采用 EtherCAT 总线实现伺服主从站连接,支持最多 16轴同步运动,广泛应用于机器人、CNC 设备的控制。相比传统脉冲控制型方案,大幅降低系统布线与维护成本,可扩展性极佳。
支持多机器人协作且支持二次开发
支持多机器人协作,能同时完成 4 台工业机器人的协作控制,并支持客户进行二次开发。
支持点位(Trap)、速度 (Jog)、电子齿轮(Gear)、电子凸轮 (Follow),位置时间 (PT)、位置
速度时间(PVT),支持任意 6 轴直线、圆弧插补,空间螺旋线插补,具有前瞻预处理算法、反向间隙补偿、螺距误差补偿。
产品参数
| 控制轴数 | 16 轴同步插补运动/串联六轴机器人*2 +4 个外部轴串联六轴机器人*1 +外部轴*10 |
|---|---|
| 通讯协议 | |
| 操作模式 | 示教模式、远程模式 |
| 编程方式 | 示教编程、离线编程、视觉免编程 |
| 运动功能 | 点到点、直线、圆弧、样条曲线、直线横摆 |
| 指令系统 | 运动指令、逻辑指令、输入输出指令、运算指令、变量系统 |
| 位置控制方式 | 点到点控制 连续轨迹控制 |
| 坐标系统 | 关节坐标系、机器人坐标系、工具坐标系、用户坐标系 |
| 结构算法 | 6 轴串联机器人等 |
| 应用 | 弧焊 ,氩弧焊 ,激光焊 ,电阻焊(电焊) ,喷涂 ,码垛 ,拆垛上下料 ,折弯, 打磨等 |
| 电源 | 24V |
产品优势
多轴可支持 16 轴
支持每一台机器人搭配任意种类的外部轴,包括地轨、变位机、龙门架;同时支持双机协作模式,可令两台机器人的启停完全同步。
自带通用工艺
系统内置上下料、码垛、焊接、焊缝跟踪、视觉等多种通用工艺,并可根据用户需求进行定制。通过使用已经内置的通用工艺功能,用户可以方便快速的实现所需工艺。
高精度
在机器人本体精度支持下,XH-DEI-COL5 系列控制系统的轨迹精度可达到±0.4mm 以内,重复定位精度可达到±0.02mm 以内。
灵活编程
除传统示教器编程,还提供导入图纸免编程及 3D 视觉自动编程。