感知 → 控制 → 驱动
从数据采集到决策执行的全流程自主技术体系
多视觉传感融合
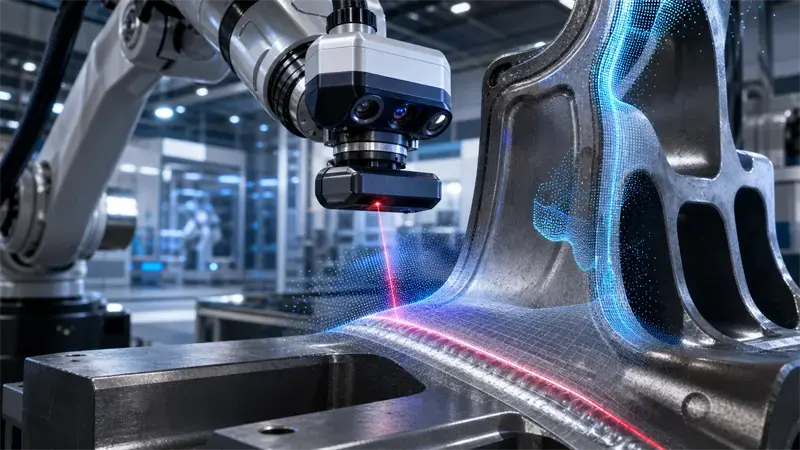
让机器人拥有「立体视觉」,在复杂场景中精准感知每一个细节。
自主研发 3D 立体光学深度传感器与 2D 激光点云智能传感器,通过多源视觉数据的深度融合与 AI 算法处理,实现对复杂工业环境的高精度三维感知。系统可在动态光照、烟尘干扰等恶劣条件下稳定运行,为焊缝跟踪、水下目标识别、缺陷检测等应用提供可靠的视觉输入。
核心能力
典型场景
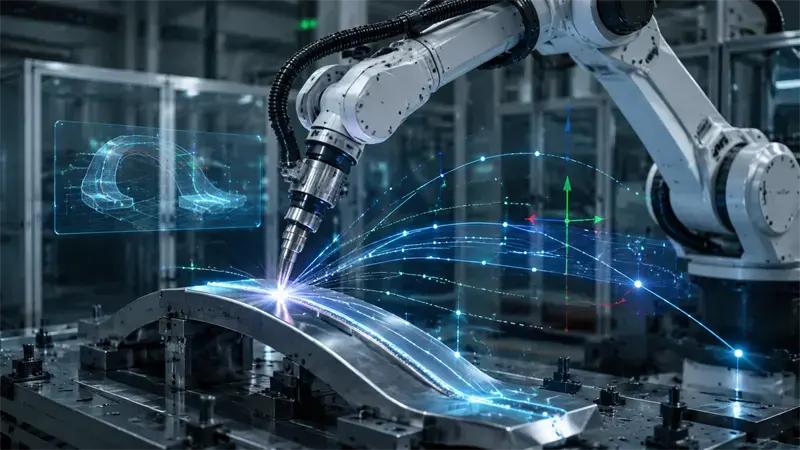
自适应运动控制
让机器人拥有「小脑」,实时感知偏差并毫秒级自主纠偏。
基于自研运动控制算法,构建具备高实时性误差修正能力的自适应控制系统。面对工件热变形、装配误差、环境非结构化等实际工况,系统可在毫秒级完成路径重新规划与运动补偿,确保机器人始终沿着最优轨迹执行任务。控制器与伺服驱动器深度协同,实现从感知到执行的端到端闭环控制。
核心能力
典型场景
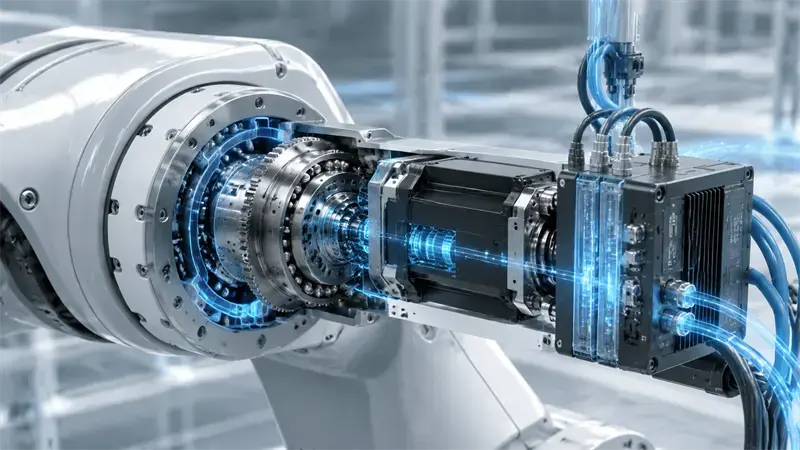
伺服驱动系统
核心部件自主化,让机器人「关节」不再受制于人。
自主研发高精度伺服电机与伺服驱动器,覆盖从轻载到重载的全功率段。产品在控制精度、响应速度与可靠性等关键指标上达到国际主流水平,实现核心驱动部件的进口替代。搭配谐波减速电机与总线架构,支持关节级精准控制与全内部走线设计,满足焊接、水下、装配等严苛场景的长期稳定运行需求。
核心能力
典型场景
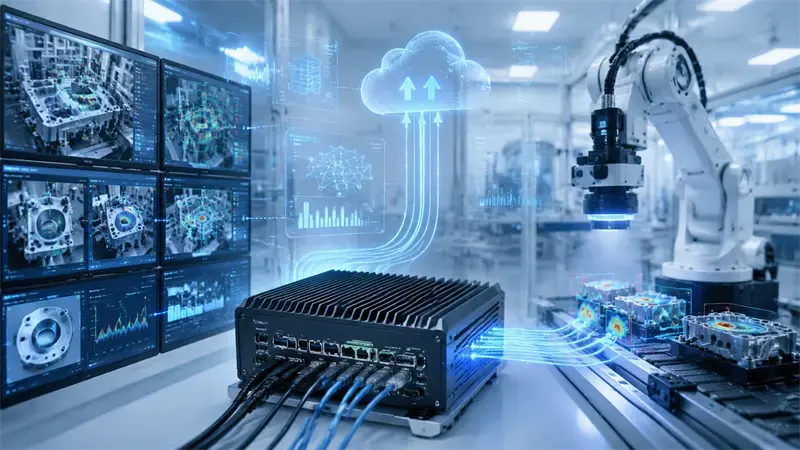
AI 视觉智能分析
让机器从「看到」进化到「看懂」,24 小时不间断智能研判。
基于深度学习框架,构建覆盖「云-边-端」全场景的 AI 视觉分析平台。边缘 AI 服务器可在井下、水下等无网络环境中实现实时推理,云端平台负责模型训练与大数据分析。目前已覆盖安全监测、焊缝识别、缺陷检测、目标追踪等 20 余种工业视觉场景,具备持续学习与快速迭代能力。
核心能力
典型场景
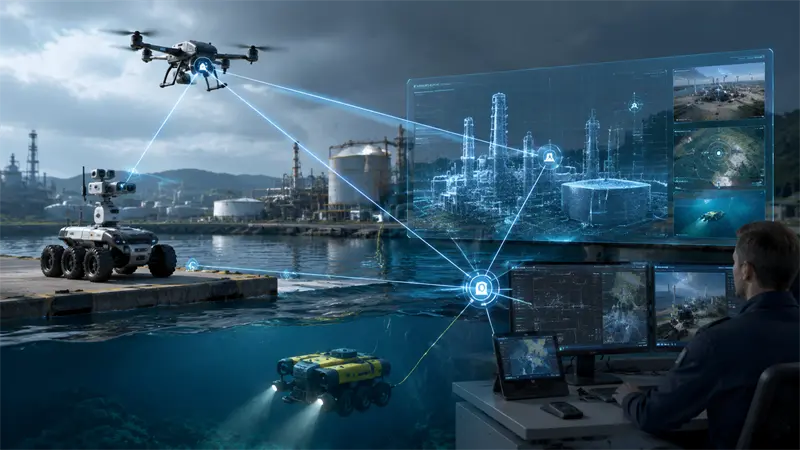
空地协同控制
让多类型机器人从「各自为战」变成「体系协同」。
面向多智能体协同作战需求,自主研发异构装备实时通信与任务分配算法。支持空中无人机、地面机器人、水下装备等多类型智能体的联合行动与动态调度,实现态势共享、任务自动分配与协同决策。系统具备高可靠通信链路与抗干扰能力,适应应急救援、安防巡逻等复杂任务场景。
核心能力
典型场景
产学研合作
联合顶尖院校与机构,持续输出原创技术能力
中国科学院自动化研究所
智能控制、模式识别、机器人标准制定
山东大学
机器人驱动与控制、液压仿生机器人
北京航空航天大学
机器人技术与系统集成
哈尔滨工程大学
水下机器人与海洋装备
国家机器人创新中心(沈阳)
工业 AI 与智能装备