脉冲机械臂控制系统 XH-DEI-COL4
基于脉冲通信的运动控制器,ARM + FPGA 运动规划,6/8 轴伺服控制可选。
产品概述
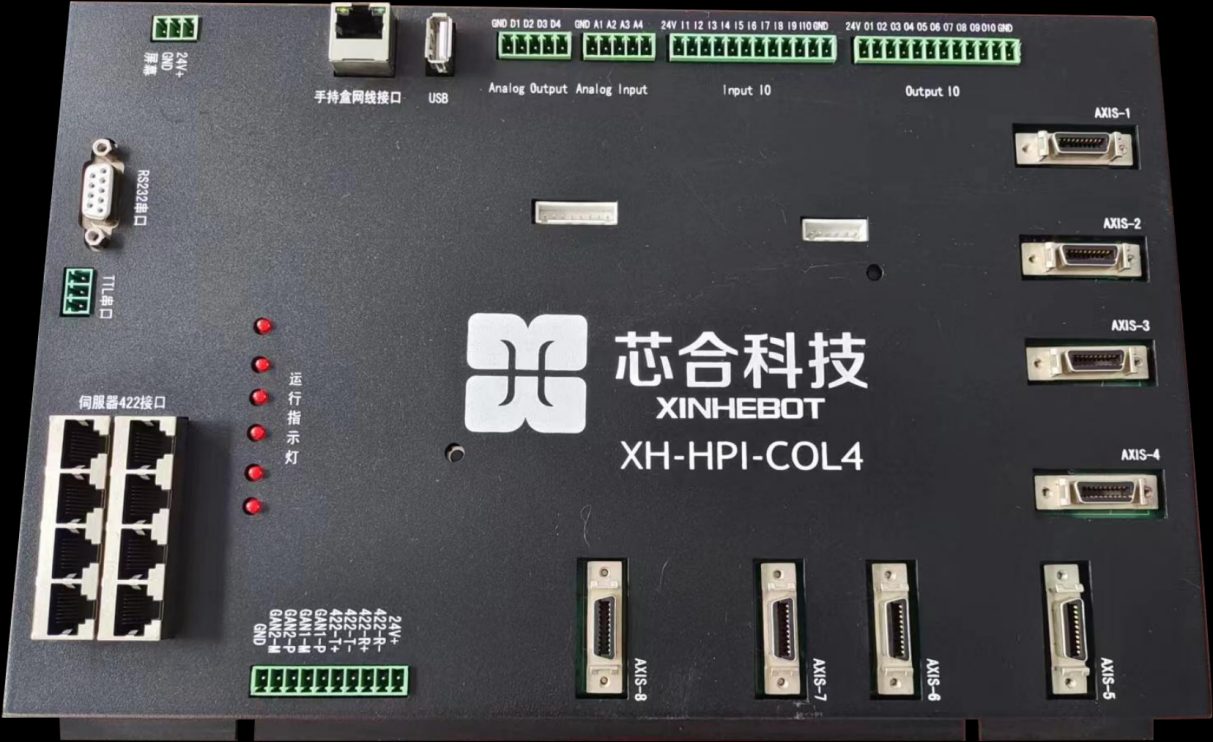
串联机械臂控制系统是一款基于脉冲通信的运动控制器,可用于控制六轴及八轴伺服系统。它通过 ARM 和 FPGA 进行运动规划,可以输出脉冲或模拟量指令。它支持点位和连续轨迹,多轴同步,直线、圆弧、螺旋线、空间直线插补等运动模式。
串联机械臂控制系统可以自由设定加减速、S 型曲线平滑等参数,协助用户
设计出最适合机械结构的运动规划。通过 XH-DEI-COL4 提供的 VC、VB、C# 等开发环境下的库文件,用户可以轻松实现对控制器的编程,构建自动化控制系统。
功能特点
- 6 轴运动控制
- 高速运动规划
- 精确锁存脉冲计数,多轴同步控制
- 支持点位(Trap)、速度(Jog)、电子齿轮 (Gear)、电子凸轮(Follow)、位置时间 (PT)、位置速度时间(PVT)
- 支持任意 6 轴直线、圆弧插补,空间螺旋线插补
- 具有前瞻预处理算法、反向间隙补偿、螺距误差补偿
- 支持脉冲
- 支持寻位、焊接工艺等
技术规格
| 运动控制 | |
|---|---|
| 可控轴数 | 8 轴控制系统可以级联 ,扩充轴数 |
| 控制方式 | 脉冲、模拟量 |
| 滤波算法 | PID+速度前馈+加速度前馈 |
| 控制周期 | 250us(脉冲)/125us(模拟量) |
| 脉冲输出 | 2MHz |
| 模拟量输出 | 4 路可调接口(±4.8V ) |
| 编码器 | ABZ 三相差分信号 ,采样频率 8MHz |
| 硬件资源 | |
|---|---|
| 运动控制接口 | 正负限位、原点信号、驱动器报警、驱动器复位、到位信号(光耦隔离)、 MPG 接口、激光控制 |
| 硬件捕获 | 探针、位置比较捕获 |
| 辅助编码器 | 2 路 |
| 通用输入输出 | 10 路输入、 10 路输出(光耦隔离) |
|---|---|
| 模拟量输入 | -10V~ +10V , 12/16bit |
| 现场总线 | gLink-I 扩展远程 I/0 |
| 其他 | |
|---|---|
| 电源 | |
| 工作温度 | 0-55℃ |
| 控制器尺寸 | |