熔池监控检测系统 V2.0
高动态熔池相机 + 电信号检测,远距离高清监视电弧与熔池,实时判别焊缝成形。
产品概述
在生产焊接中,为保障生产质量,焊接过程的质量需要操作者通过观察焊接区域,焊丝熔化位置以及熔池状态来调整焊接参数,从而保证焊缝成形的一致性。众所周知,焊接环境十分恶劣,伴有烟尘,强电弧光辐射以及飞溅等情况,操作者需要佩戴严密的防护措施。同时,工作条件的恶劣,导致操作者在观察熔池状态时易出现疲劳、不准确等情况。这不仅仅影响焊接生产率,也大大损害了操作者的身体健康。
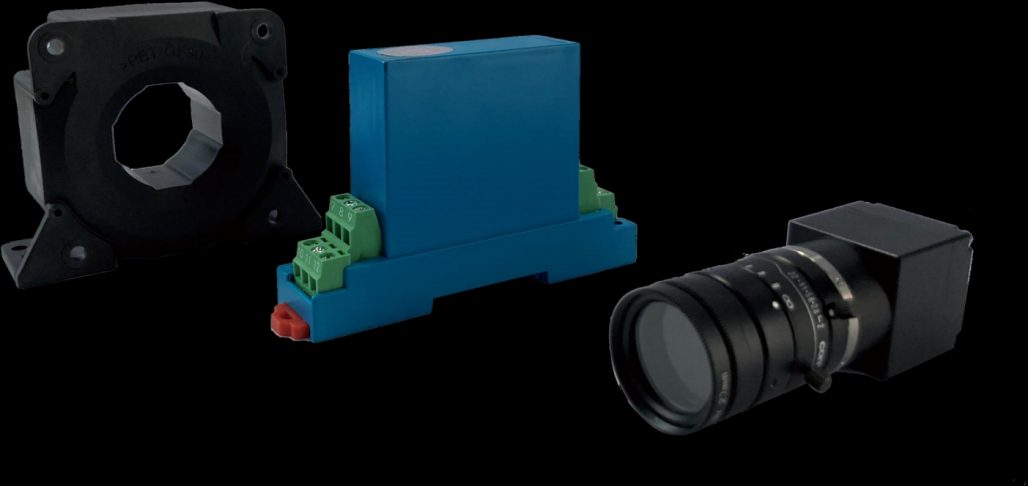
山东芯合机器人科技有限公司自主研发的熔池检测系统致力于向精确化、小型化、轻量化发展,该系统主要由电信号检测模块、图像采集触发模块和熔池图像检测模块集成。电信号检测模块可有效检测焊接过程中的电流电压波动,同时将变化传递至判断模型中进行有效分析。熔池检测模块采用单目视觉监测,相机固定在机械臂或焊接专机末端 20-25 公分处与焊枪同步移动,确保能拍摄到清晰的熔池图像和焊丝位置。图像采集触发模块通过电信号对相机进行触发,保持采集图片的有效性。
该系统主要有以下作用
(1)通过焊接过程中的焊丝位置、熔池状态,可远距离高清监视电弧、焊丝(钨极)、熔池情况,焊工可通过监测界面对焊接情况进行人工干预;
(2)监测焊接过程中电流电压变化情况。
(3)熔池图像和电信号将会传入大数据模型中对当前过程进行分析,判断当前焊接进程(打底焊、填充焊、盖面焊),为焊工提供参考;
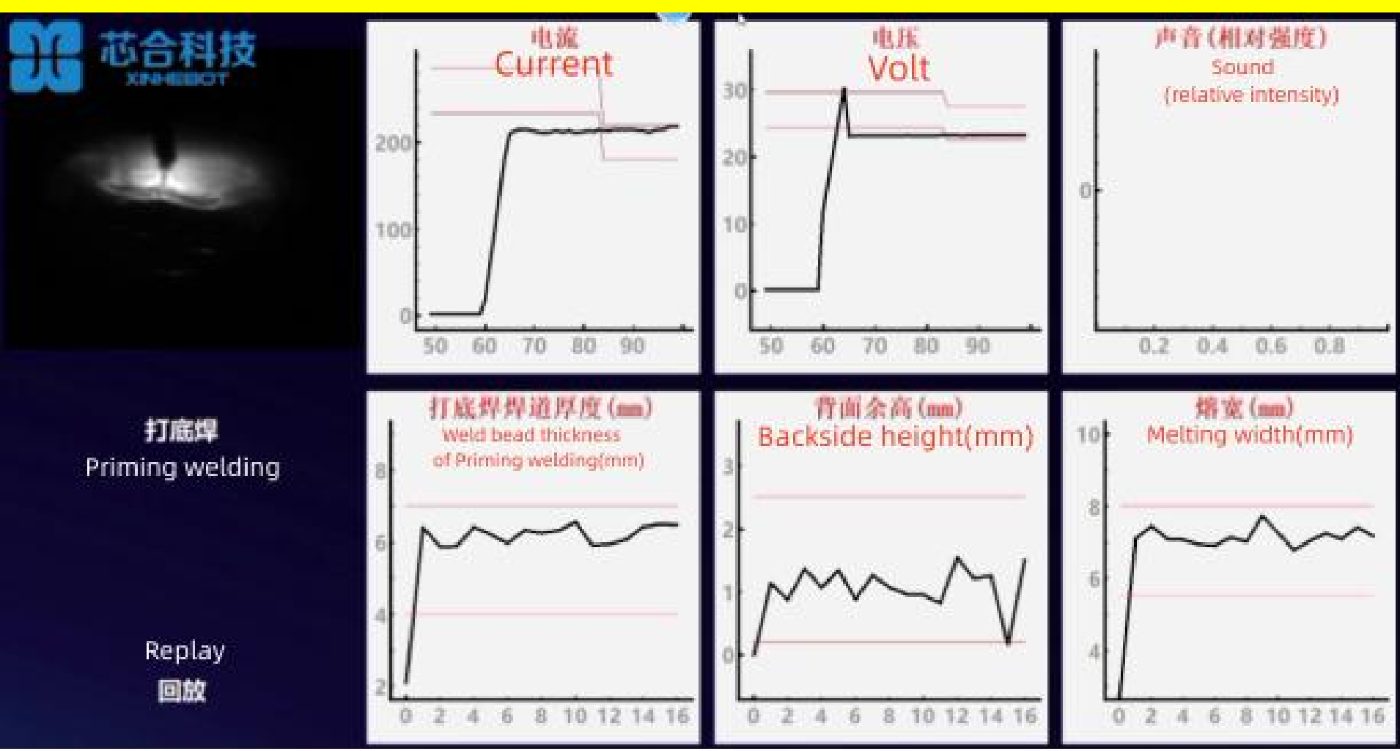
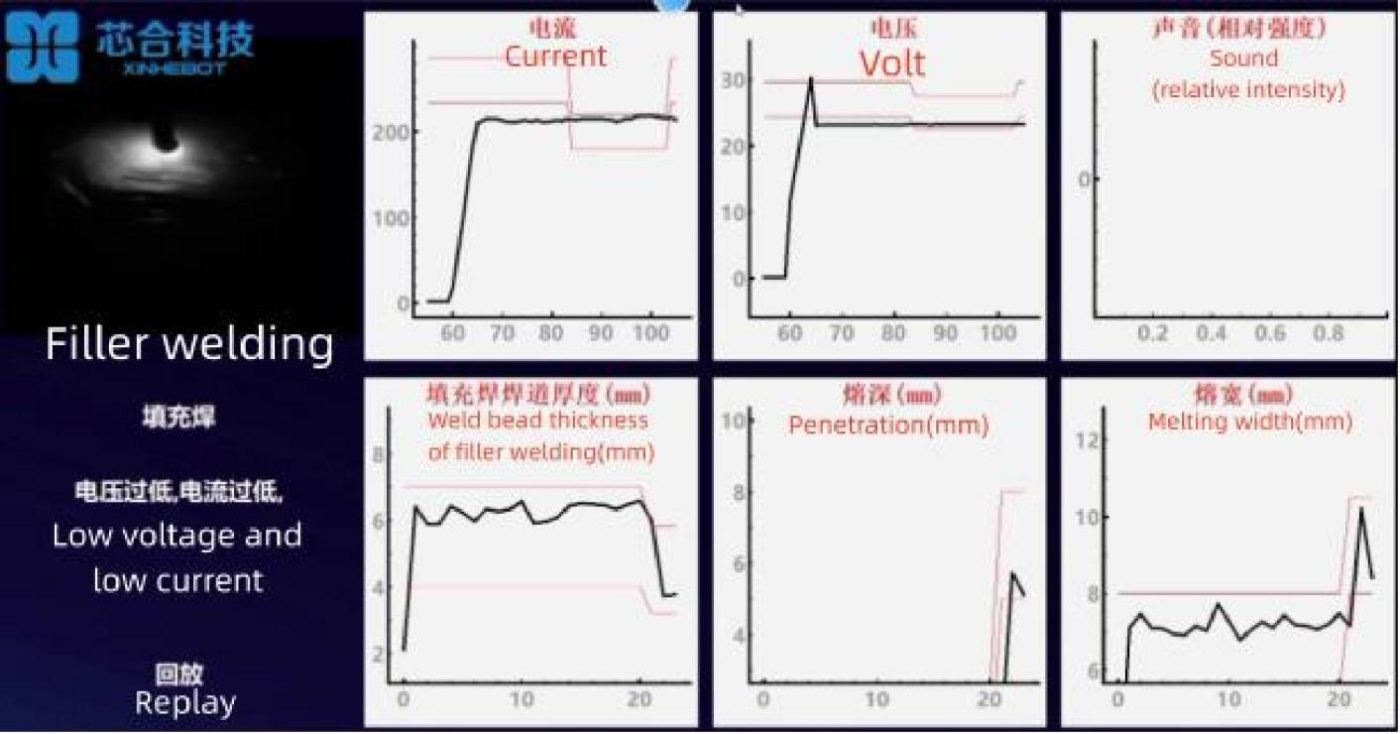
(4)熔池图像和电信号将会传入大数据模型对当前焊缝情况进行诊断,得到打底焊焊缝尺寸(焊缝厚度、背面余高、熔宽),填充焊(焊缝厚度、熔深、熔宽),盖面焊(焊缝厚度、熔深、熔宽),并根据焊缝尺寸对焊接缺陷(余高过高等进行判定);
(5)为焊接过程中的实时控制提供基础。
检测系统功能
V2.0 当前可实现
- V2.0 当前可实现
- 电流电压显示
- 焊接进程判断(打底焊、填充焊、盖面焊)
- 焊缝尺寸预测(焊缝厚度、熔深、熔宽)
可在线识别的缺陷
- 余高过高
- 未熔透
硬件与上位机软件
硬件包括黑白 CMOS 相机、非广口镜头,焦距为定焦 35 mm,靶面尺寸为 2/3 in,工作距离为0.2 m~inf.、电参数采集器、图像逻辑触发器等,安装简单,支持 7*24 小时工作,可远程高清捕捉焊接过程,且提供多种数据输出接口。
表 2-1 相机主要参数
| 分辨率 | 1280 × 1024 |
|---|---|
| 帧率(fps) | 213.9 |
| 靶面 | 1/2.7 〞 |
| 像素尺寸(μm) | 4.0 × 4.0 |
| 信噪比(db) | 40 |
| 曝光时间 | 4 μs ~ 145 ms305 μs |
(二)上位机软件
上位机软件适用于 Windows 操作系统的电脑,把高动态熔池检测相机、Windows 系统的电脑正确连接之后,打开“芯合熔池监控检测软件”进行相应的设置,图像显示区域就会显示出对应的图像。
软件具备数据记录、定期删除、回放等功能,分为 V2.0 标准版和 V3.0 升级版。界面简洁、操作便捷。
产品特点
具有视频录制回放、采用单目相机,以太网传输,POE 供电,无需外置电源、抗干扰,带有可更换玻璃片及减光片、远程固件更新等特点。此产品是山东芯合机器人科技有限公司新系列产品中的高端产品,该系列高性价比、设定简单、操作方便,特别适合集成到现有机器和自动化系统中。
从外观上看,高动态熔池检测相机分为前端探头部分和后端数据处理部分,前端探头部分体积小巧,安装位置更加灵活,而且通过航插线缆和后端数据处理器连接,可以大大减小干涉问题
焊接动态过程信息的实时获取和分析是实现智能化焊接制造的重要部分。针对焊接过程中普遍存在的弧光干扰等问题,多采用外加辅助光源以降低弧光强度波动对成像质量的影响,但这也极大限制了机器人焊接视觉检测系统的可达性。本产品基于逻辑触发图像传感技术和电信号同步传感技术,采用多信息融合的方法,采用端对端深度学习方法,不仅可在无外加辅助光源下,不受焊接电流波动干扰,实时获得清晰的熔池、焊丝/焊枪位置、电弧、坡口、母材等情况,实现焊接过程实时可视化及机器人的高可达性;同时研发的深度学习算法,可有效适应因机械臂/工件旋转所导致的图像畸变问题,自动辨别打底、填充、盖面等焊道,实时预测熔深、正/背面余高、熔宽等焊接缺陷。
可实时在线识别的缺陷
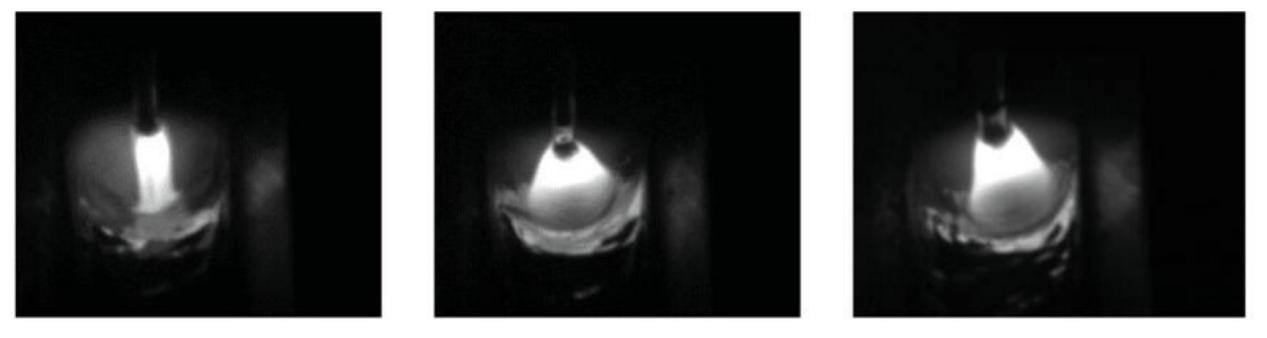
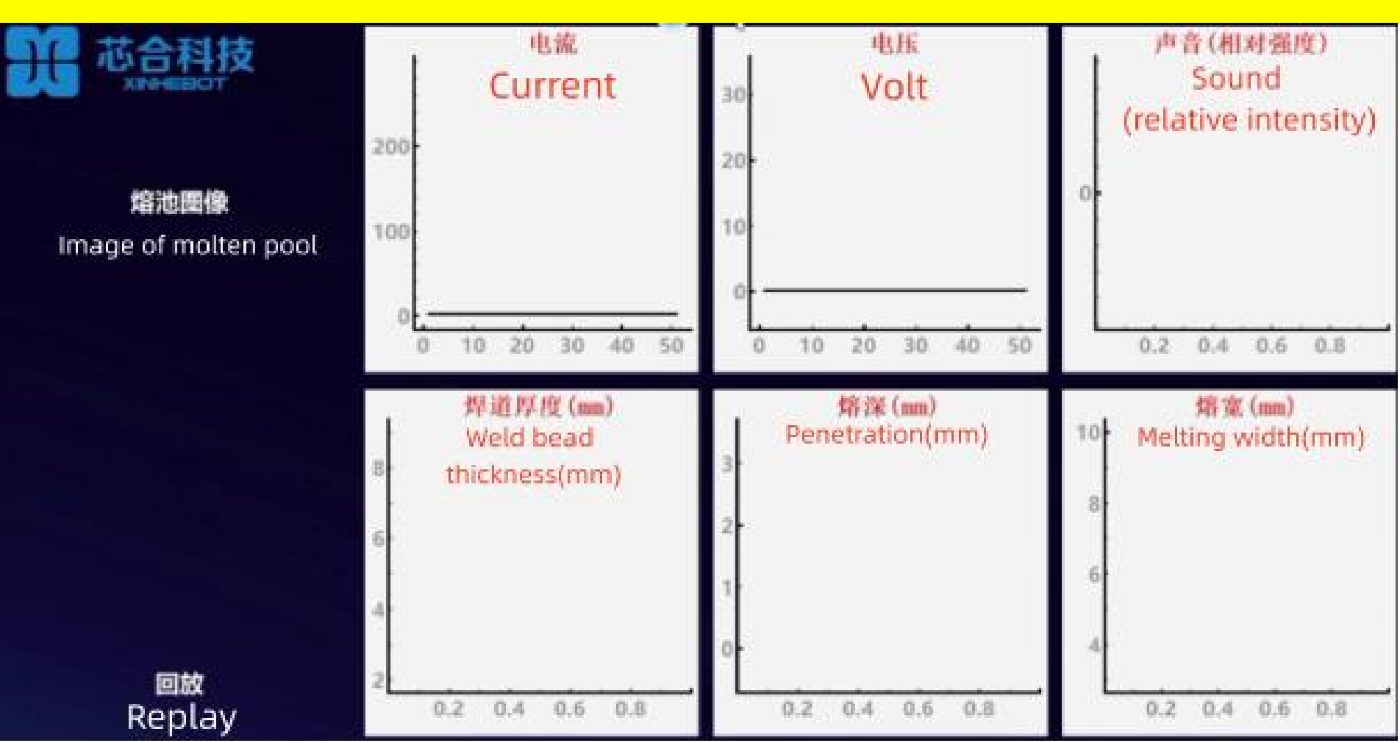
焊缝成形关键参数
技术参数
| 有效分辨率 | 800*600 |
|---|---|
| 安装距离 | 200-300mm |
| 调焦 | 手动 |
| 视频录制/回放/定期删除 | 支持 |
| 起弧检测及自动录制 | 支持 |
| 打底、填充、盖面焊 | 自动识别 |
| 余高、熔宽、熔深、缺陷 | 实时判定 |
| 逻辑触发 | 支持 |
| 焊接类型 | 氩弧焊、气保焊等 |
| 外加光源 | 不需 |
| 通讯接口 | |
| 系统更新 | 远程 |
| 重量 | 250g(探头) +3kg(计算盒) |